프로젝트 설명
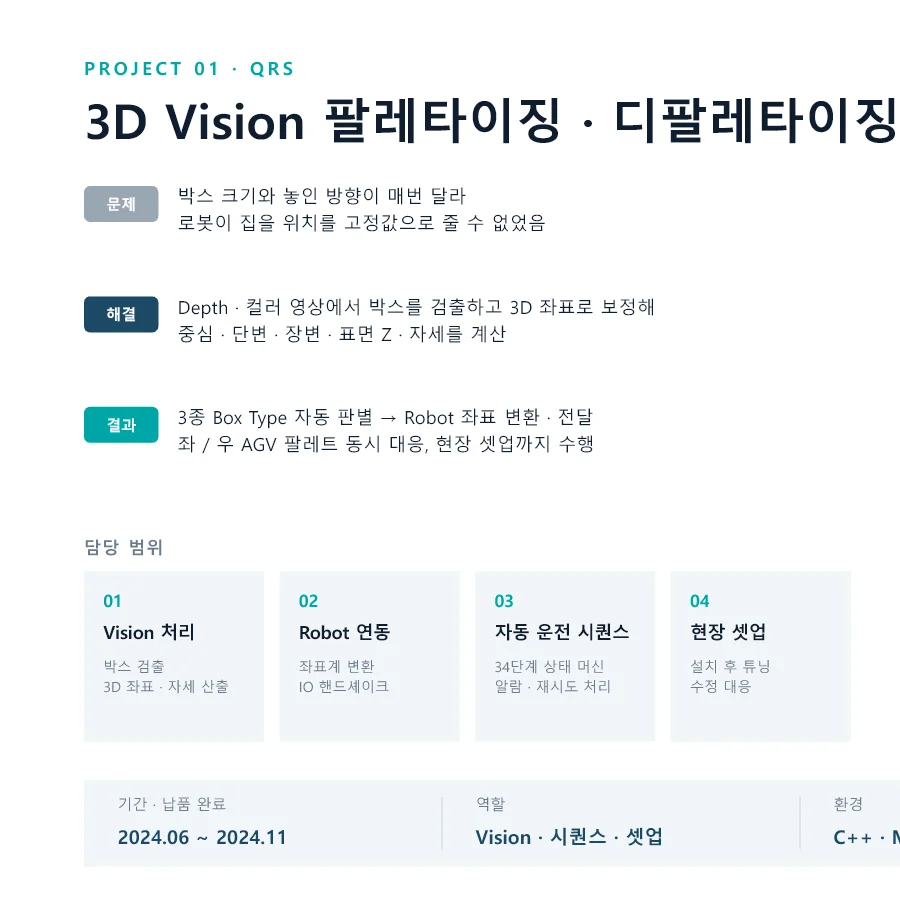
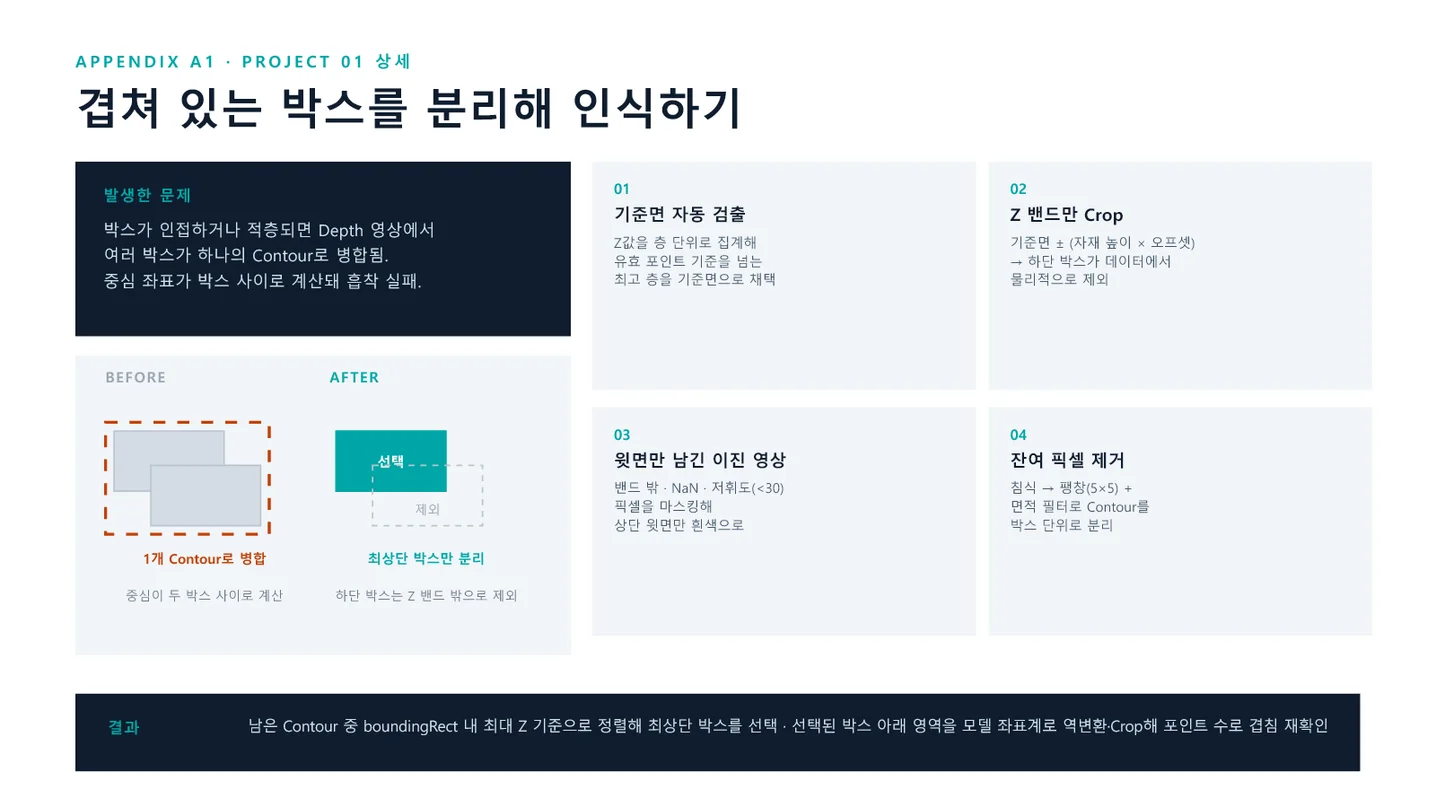
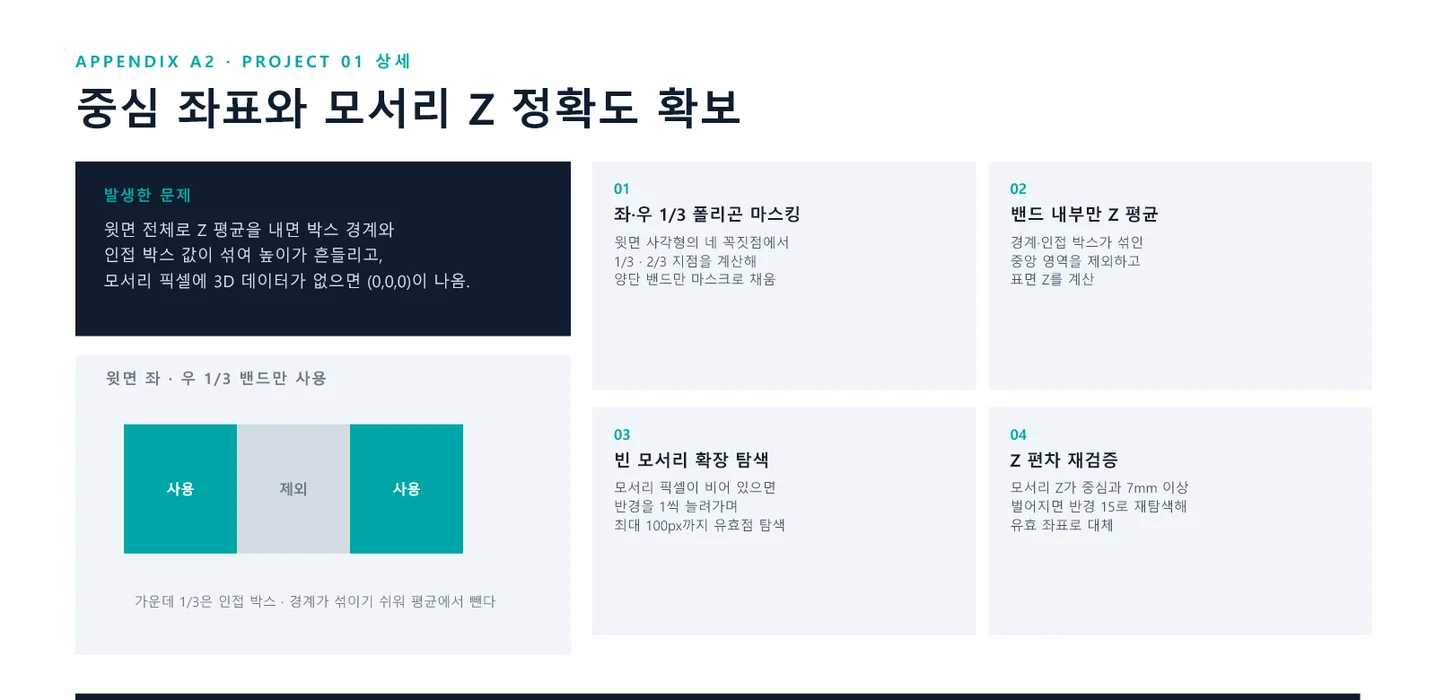
크기와 방향이 매번 달라지는 박스를 3D Vision으로 인식하고 Robot이 집을 수 있는 좌표를 산출한 프로젝트입니다. Depth·컬러 영상에서 박스를 검출한 뒤 중심점 단변·장변 표면 Z와 자세를 계산하고 Robot 좌표계로 변환·전달했습니다. 겹친 박스는 기준면·Z 밴드·잔여 픽셀 제거 방식으로 분리하고 모서리의 3D 데이터가 비어 있는 경우 주변 유효점을 탐색해 좌표 정확도를 보완했습니다. C++·MFC·OpenCV 기반으로 Vision 처리 자동운전 시퀀스 Robot 연동 및 현장 셋업을 수행했습니다.
제품 유형
PC 응용 프로그램IoT/하드웨어 연동B2B/업무 솔루션형솔루션 커스텀
참여 작업 영역
기획개선·버그수정데이터 분석Vision·Robot 연동·현장 셋업