
서비스 설명
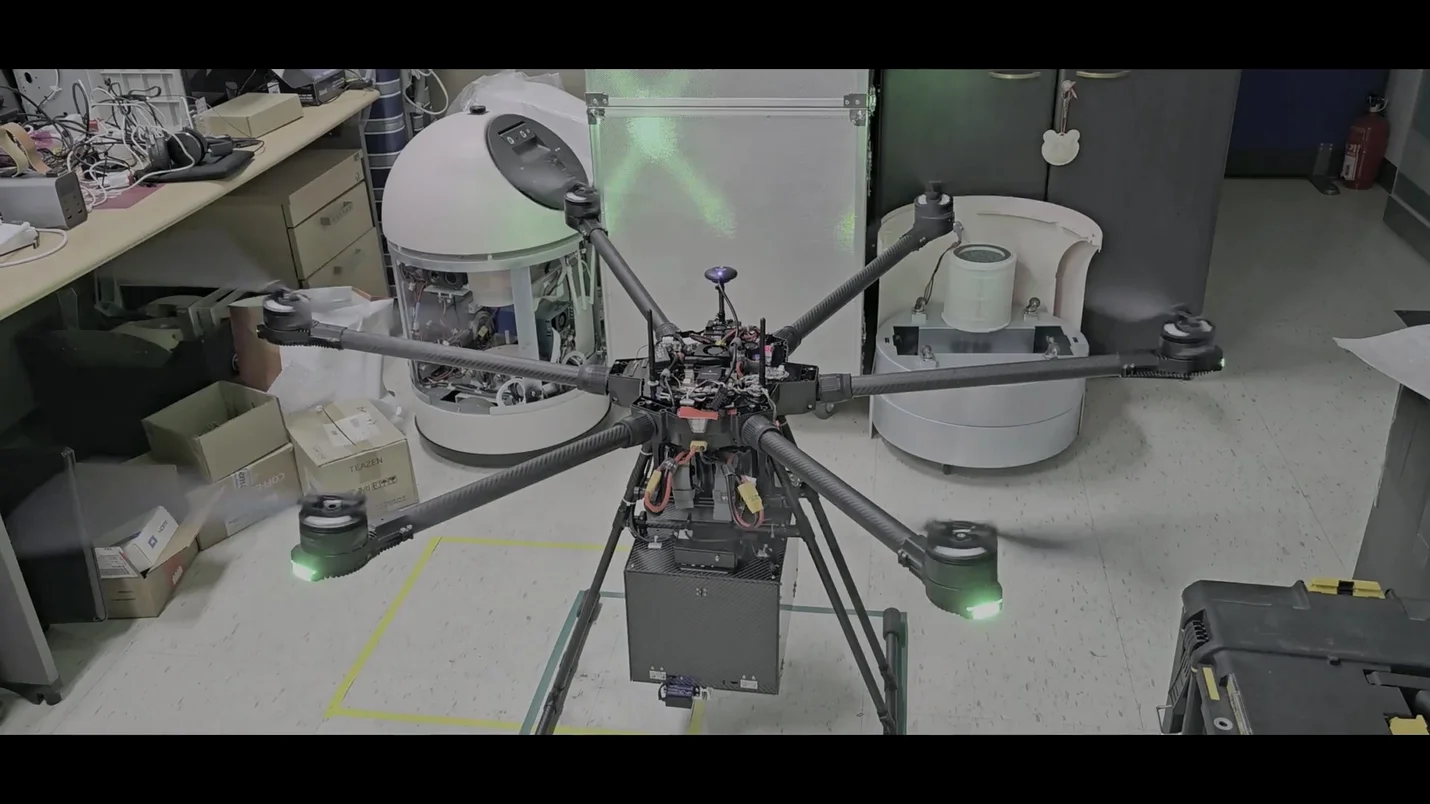
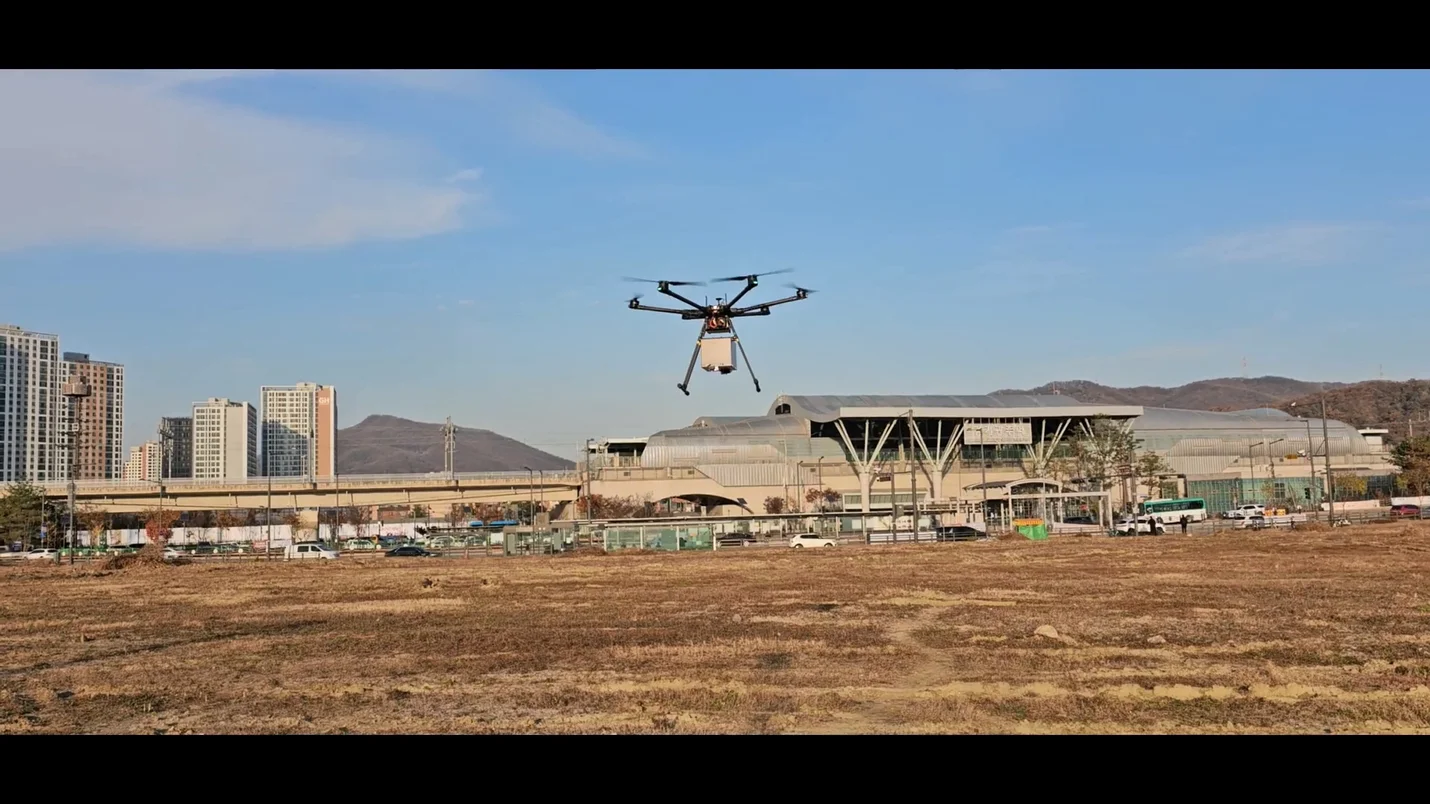
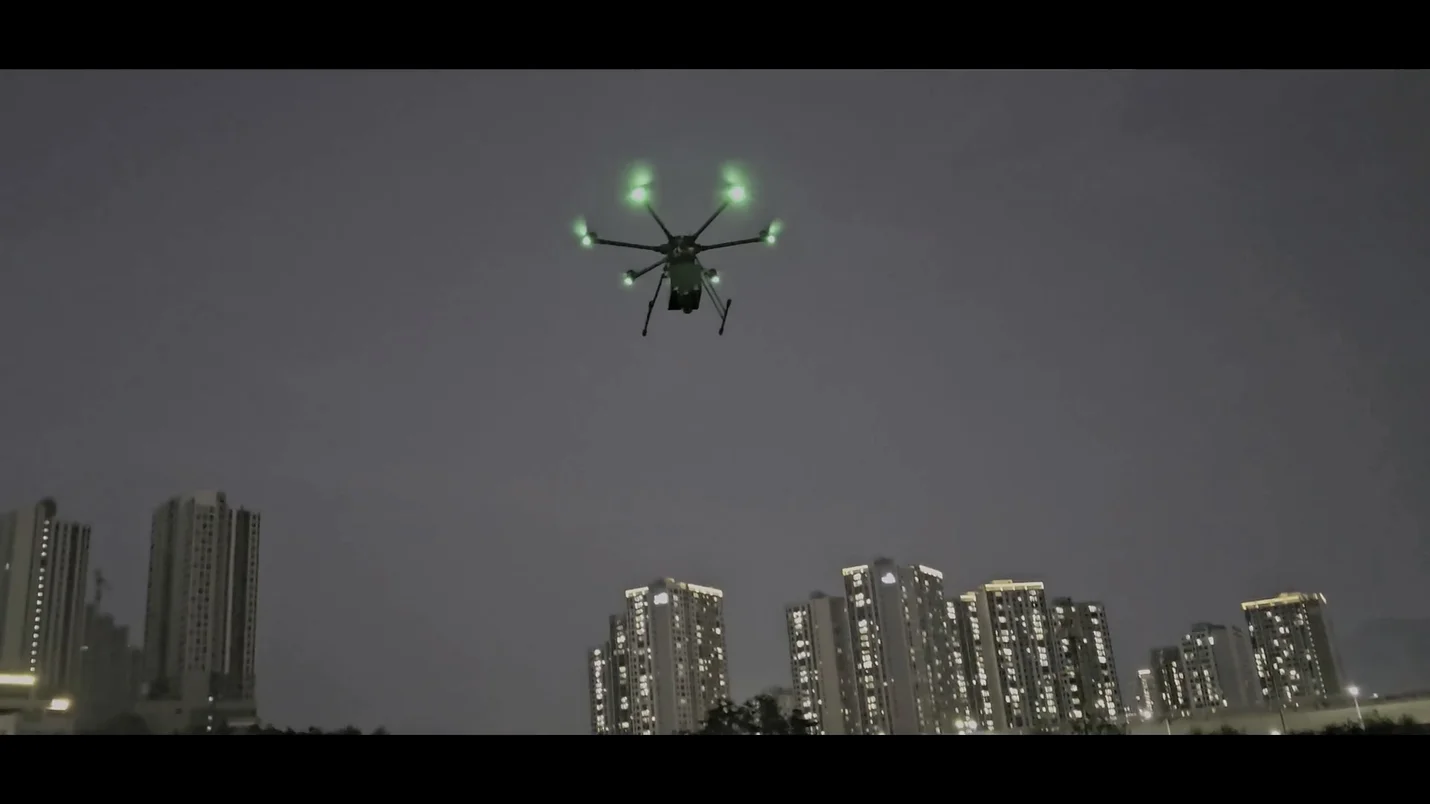
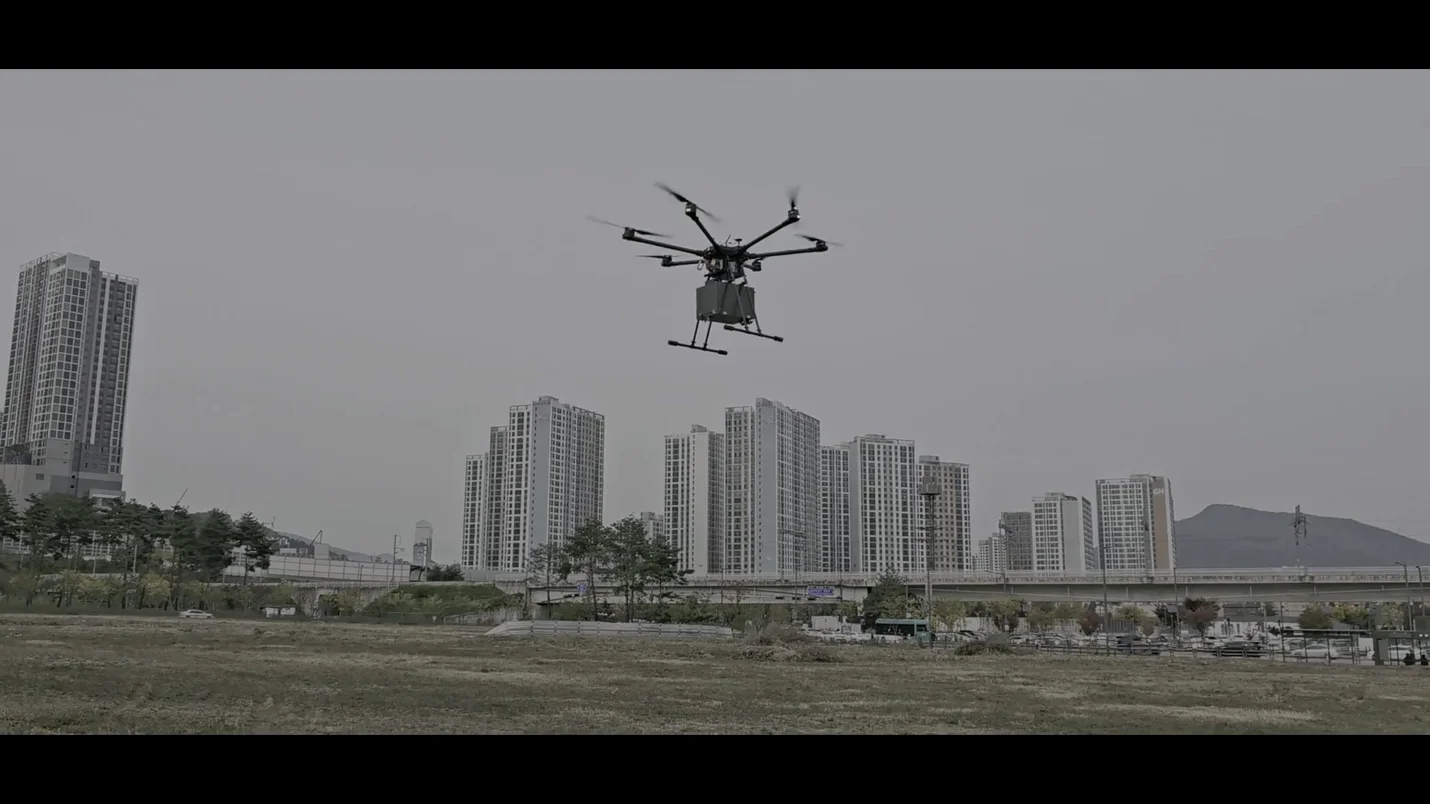
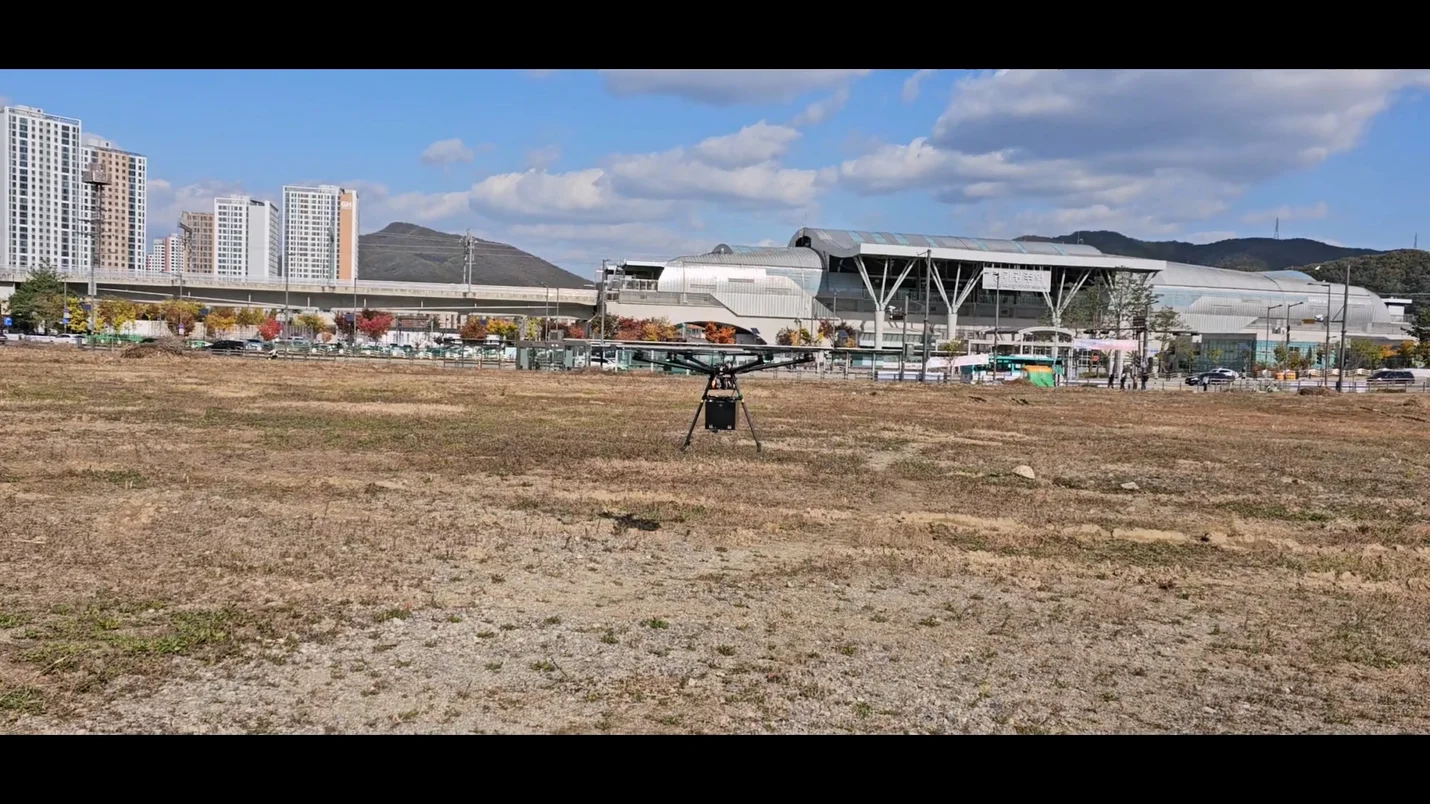
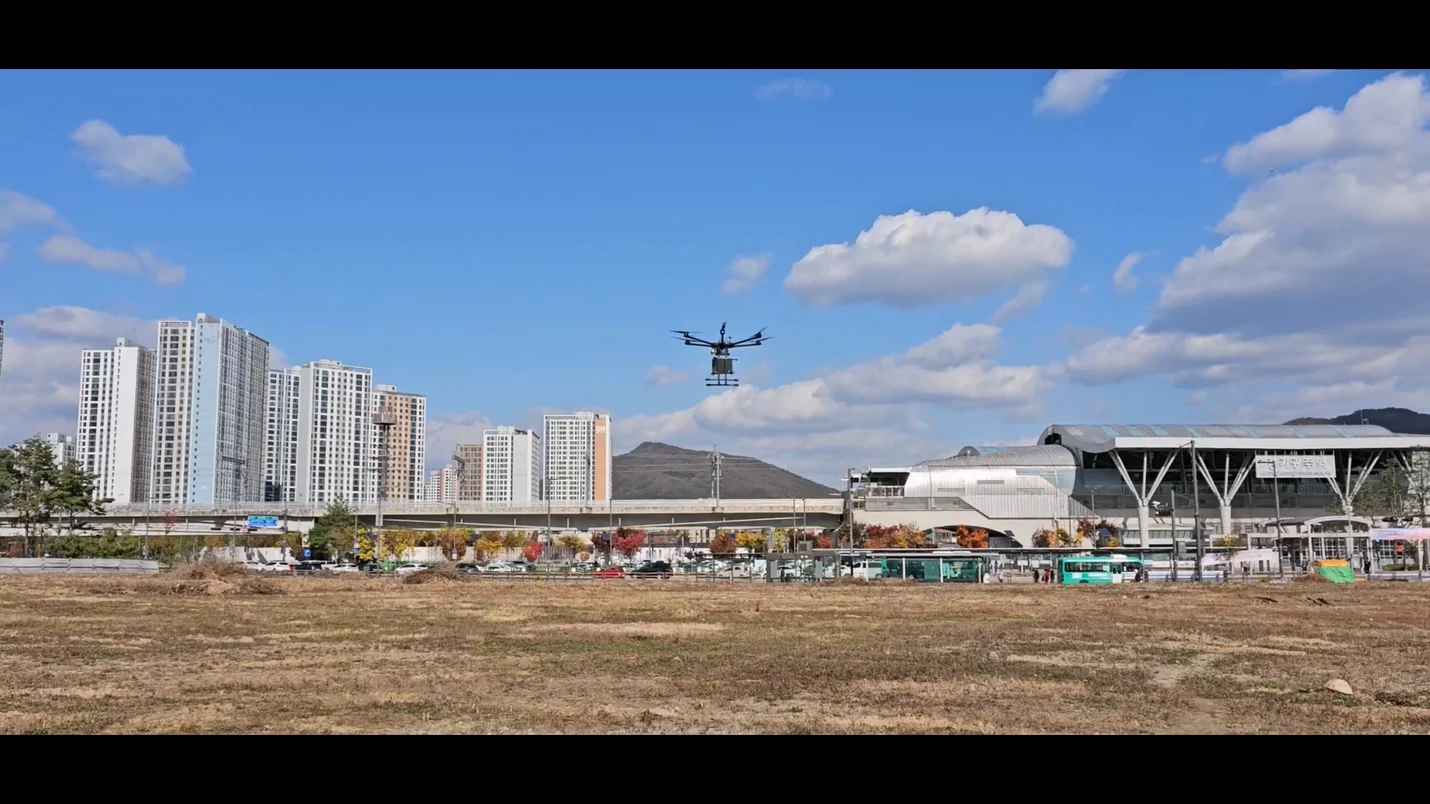
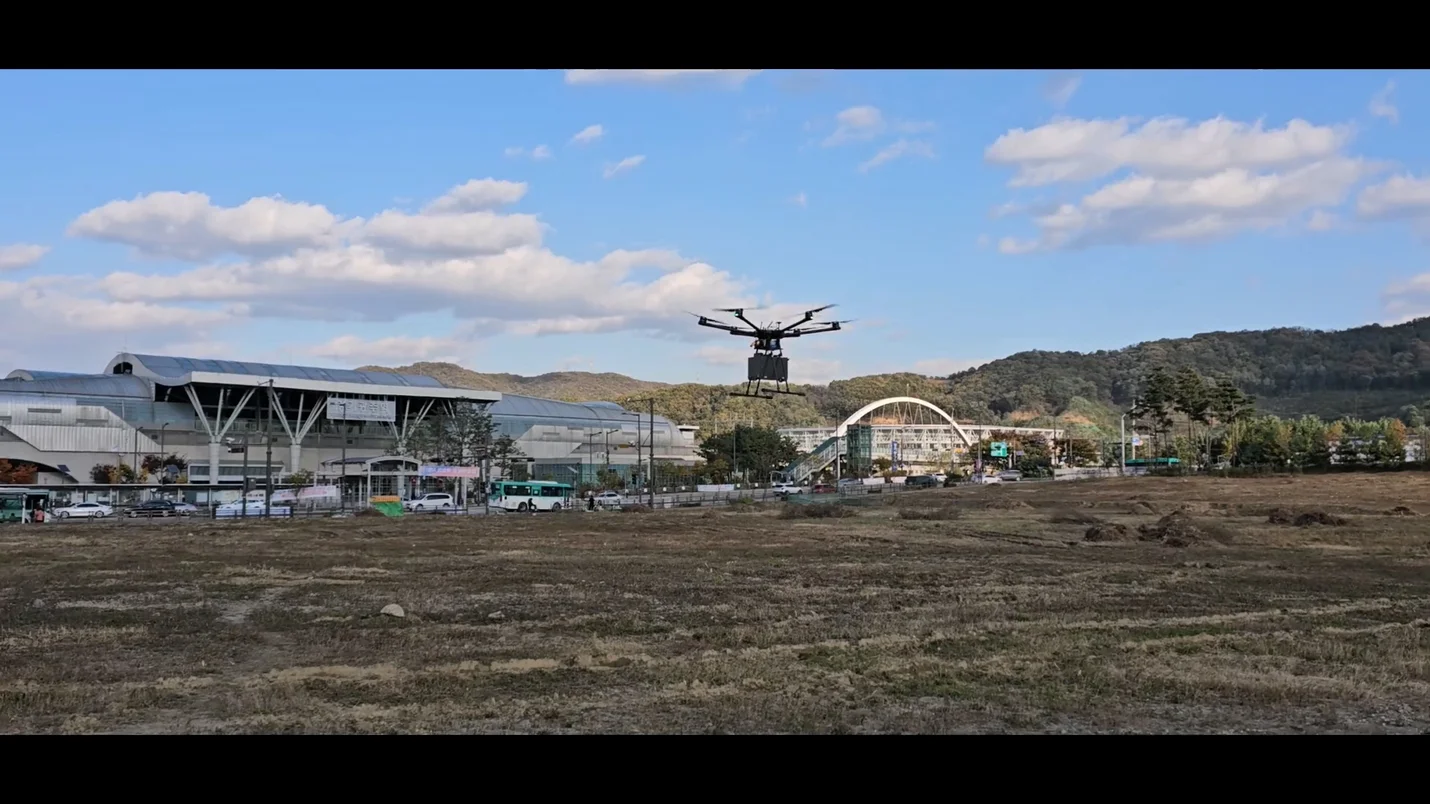
본 서비스는 연구·실증·시제품 단계의 드론을 대상으로 한 맞춤형 자율비행 소프트웨어 개발 서비스입니다.
PX4 Flight Stack과 ROS2 Offboard 제어 구조를 기반으로 다음 기능을 하나의 미션 흐름으로 구현합니다.
- GPS 및 거리센서 기반 경유점 자율 이동
- 목표 지점 도착 후 정지 및 특정 고도 유지
- 물품 투하(서보 / 그리퍼 / 트리거 방식) 제어
- 투하 완료 후 자동 출발 및 복귀(RTL)
- 속도 제어 및 가감속 제어(가능 범위 내 jerk 관리)
- 통신·센서·제어 이상 발생 시 자동 복귀 또는 미션 중단(Fail-safe)
- 경유점 파일 기반 미션 수정/편집 가능
- 단순 데모가 아닌, 현장 테스트와 운영을 고려한 구조로 설계합니다.
서비스 제공 절차
요구사항 정리
- PX4 버전, 보드(Pixhawk 등)
- ROS2 배포판
- 센서 구성(GPS, 거리센서)
- 물품 투하 방식
- 적용 환경(실내/실외)
설계 확정
- 미션 흐름(State Machine)
- 안전 정책 및 복귀 조건 정의
개발 및 테스트
- ROS2 노드 구현
- SITL/HIL 또는 로그 기반 검증
인수 및 전달
- 소스 또는 실행 패키지 전달
- 사용 매뉴얼 제공
의뢰인 준비사항
- 실기체 비행 허가 및 법적 절차 대행
- 하드웨어 제작, 기구 개조, 기체 수리
- 위험 환경에서의 실증 테스트
- GPS 미수신 환경에서의 고정밀 위치 보장
※ 실기체 비행 허가 및 법적 절차 대행은 제공하지 않습니다.
※ 하드웨어 제작, 기구 개조, 기체 수리는 포함되지 않습니다.
※ 위험 환경에서의 실증 테스트는 지원하지 않습니다.
※ GPS 미수신 환경에서의 고정밀 위치 보장은 제공하지 않습니다.
개발 언어
보드
상주 여부
기술 수준
팀 규모
기타·소프트웨어
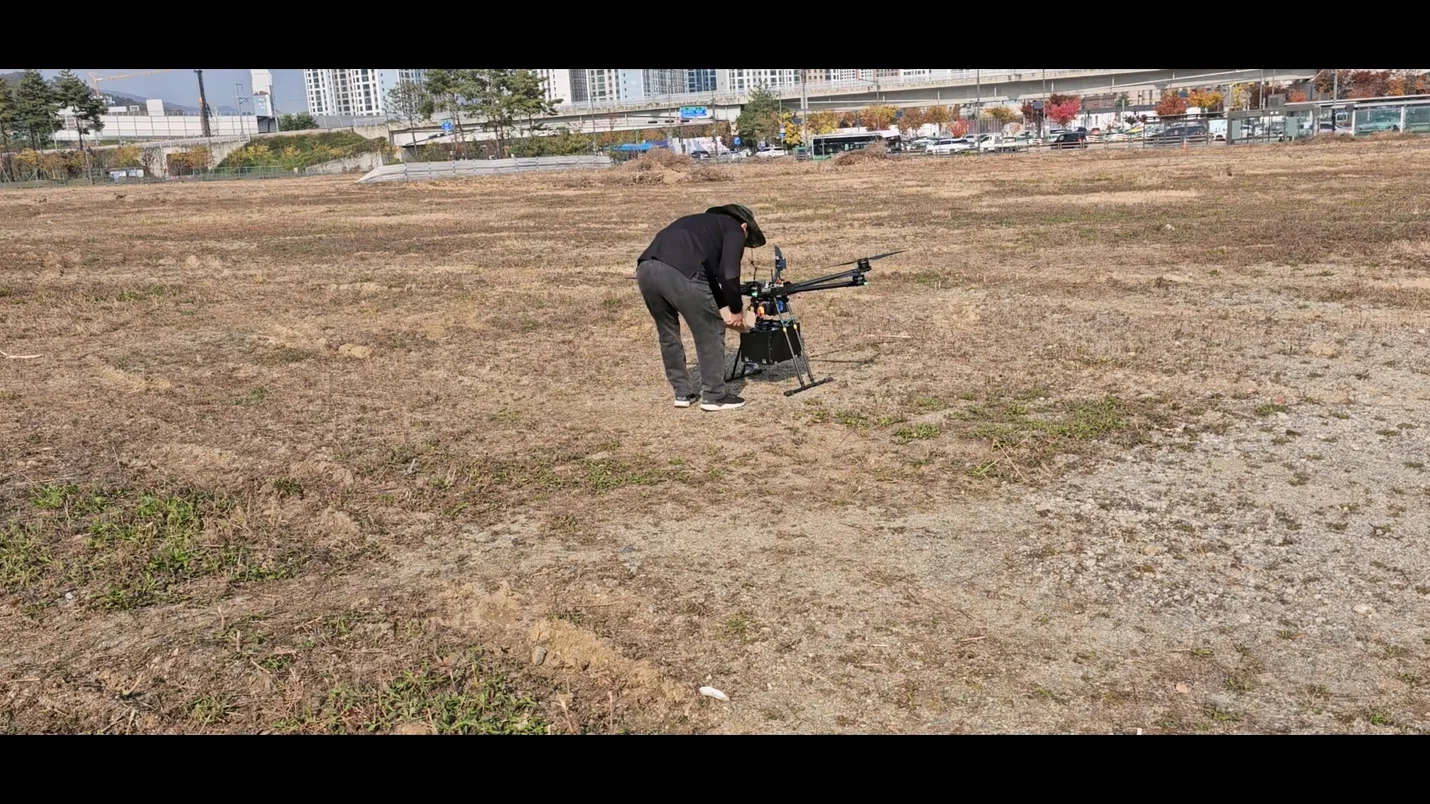
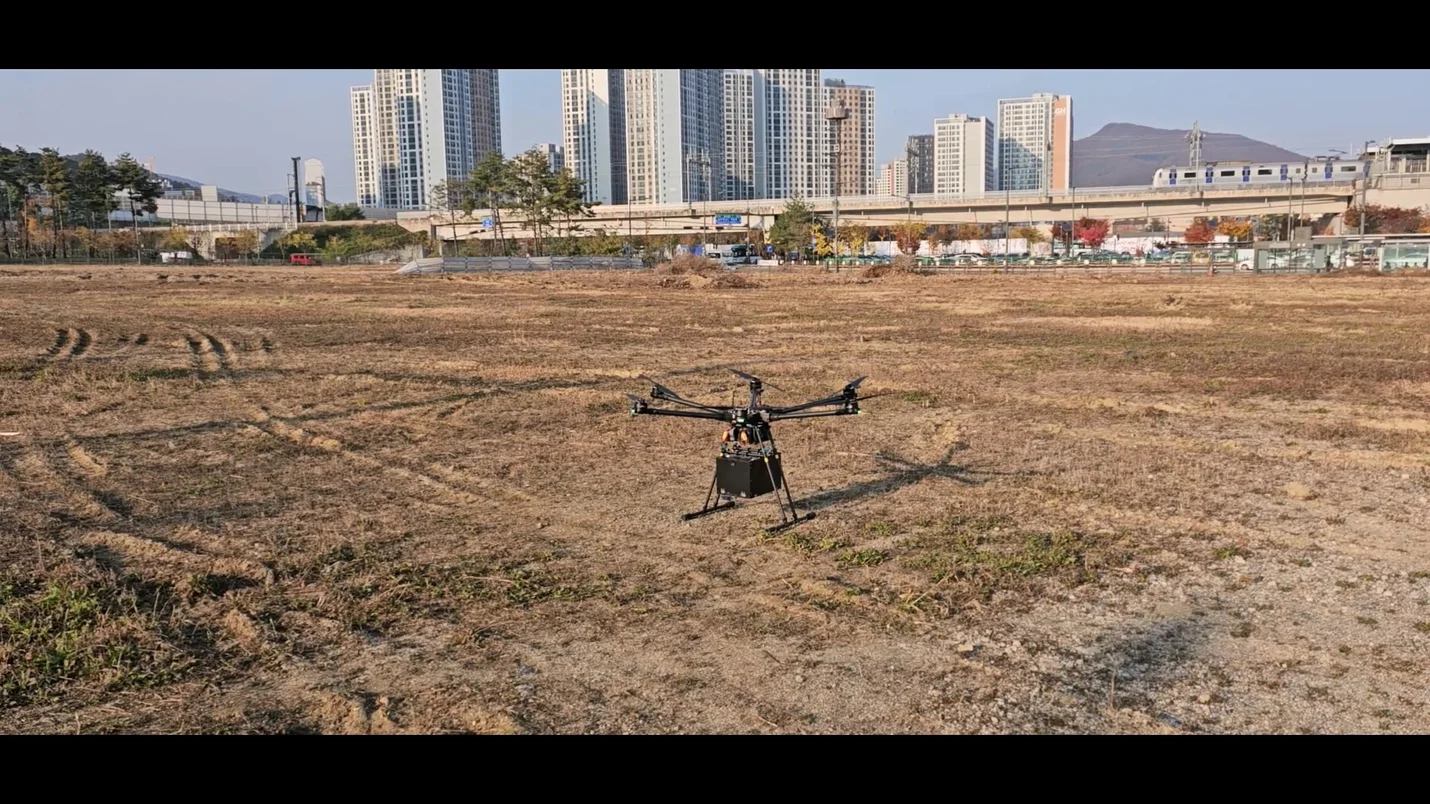
자주 묻는 질문
실기체에서도 바로 사용 가능한가요?
기체 및 센서 구성에 맞춰 개발되며, 원격 기준에서 적용 가능한 형태로 제공됩니다. 실제 비행 환경에 따른 최종 튜닝은 의뢰인과 협의하여 진행합니다.
경유점은 나중에 수정할 수 있나요?
경유점 파일 기반 구조로 제공되어, 운영 중 정지 상태에서 경유점 수정이 가능합니다.
소스 코드는 제공되나요?
소스 코드 제공 여부는 프로젝트 범위와 계약 조건에 따라 사전 협의로 결정됩니다.
가격 정보
드론 자율비행·배달 미션 개발
PX4와 ROS2(uXRCE-DDS)를 활용한 드론의 경유점 자율이동, 특정위치 정지, 배달 미션 제어
요건정의서
소스 코드 제공
설치 파일
센서 수
2개
작업일
28일
수정 횟수
2회
전문가 정보
총 거래 건수
만족도
회원구분
세금계산서
저는 전자공학을 전공했고 대학원에서는 지능제어를 연구했습니다. 여러 로봇 개발 회사에서 근무했으며 현재는 용역 개발 사업을 운영하고 있습니다. 로봇 개발, 장비 제어 프로그램, 회로 설계, 펌웨어 등 다양한 개발 경험을 보유하고 있습니다. 윈도우/리눅스 기반의 각종 프로그램 개발이 가능합니다. 20년 이상 개발 업무를 수행해왔으며, 현재는 ROS 기반의 다양한 로봇 자율주행 및 서비스, 로봇 제어 프로그램을 개발하고 있습니다.
수정 및 재진행
- 기본 수정은 2회까지 제공됩니다. - 초기 협의된 요구사항 범위 내 수정만 가능합니다. - 기능 추가 또는 요구사항 변경은 추가 비용이 발생할 수 있습니다. - 개발 착수 후 단순 변심에 의한 취소는 어렵습니다.
취소 및 환불 규정
[기본 규정] 1. 용역 제공이 개시되기 전: 취소 및 환불 가능 2. 용역 제공이 개시된 후 · 가분적 용역: 개시되지 않은 범위에 대한 취소 및 환불 가능 · 불가분적 용역: 취소 및 환불 불가 3. 제공된 용역이 구매 확정된 경우: 거래 금액을 정산 받은 전문가와 직접 취소 및 환불 협의 [참고 사항] · 다음의 경우에는 해당 기준을 따릅니다. - 전문가가 제시한 취소 조건이 기본 규정보다 의뢰인에게 유리한 경우 - 전문가가 별도로 명시한 사전 준비 사항(상담, 출장, 예약 등)과 이에 대한 취소 조건이 있는 경우 · 제공받은 용역이 표시·광고의 내용과 다르거나 계약 내용과 다르게 이행된 경우 용역을 공급받은 날부터 3개월 이내 또는 그 사실을 안 날 또는 알 수 있었던 날부터 30일 이내에 취소 및 환불이 가능합니다.
상품정보고시
| 서비스 제공자 | MakingRobot | 취소/환불 조건 | 취소 및 환불 규정 참조 |
| 인증/허가사항 | 상품 상세 참조 | 취소/환불 방법 | 취소 및 환불 규정 참조 |
| 이용조건 | 상품 상세 참조 | 소비자상담전화 | (크몽 고객센터) 1544-6254 |
리뷰
0건
아직 작성된 리뷰가 없어요.