
서비스 설명
[ 로봇 기술 개발 내용 ]
- ROS, ROS2 기반 자율주행 및 충돌회피, SLAM 및 Navigation
- LRF 기반 맵 작성 및 주행 관련 패키지 연동
- 초음파 센서, IR 센서, TOF 거리센서 데이터 취득 및 ROS 연동 Firmware 개발, ROS 패키지 개발
- 터치센서, 범퍼센서, 추락방지, 들림센서, 인체 감지 센서, 환경센서(연기감지, 일산화탄소, 불꽃, LPG, LNG 누출, 부탄/프로판, 대기오염 감지센서, 미세먼지 감지 센서) 데이터 취득 및 ROS 연동 Firmware 개발, ROS 패키지 개발
- USB, CSI 카메라 ROS 패키지 사용 및 영상 데이터 처리
- TTS, STT를 이용한 안내 멘트 방송, 음성 명령 인식 처리
- LED-Bar 제어, 다양한 상태출력 및 조명효과 구현
- BLDC 모터 제어 및 관성센서 데이터 ROS 패키지 및 주행 알고리즘 개발
- 배터리 잔량 측정 모듈용 ROS 패키지 개발
- 공기청정기 제어용 ROS 패키지 개발
- Visual c++, pyqy, kivy를 사용한 Window, Linux용 로봇 제어 GUI 개발
- UR 로봇 프로토콜을 이용한 c++ 직접 제어
- 두산 로보틱스, 뉴로메카 협동로봇 ROS 패키지 적용, 로봇 제어
- 배터리 충전기 인식 및 자동 파킹 알고리즘 개발, 배터리 충전기 개발
- Visual c++ 사용 로봇 제어 미들웨어 개발, GUI 개발
- 직렬 통신, CAN 통신, I2C, SPI 통신, DTMF, RF 통신, 20mA Current Loop, TCP/IP 통신 프로토콜 개발 및 통신 프로그램 개발
- 초음파 센서, IR 거리센서,각종 환경센서 데이터 취득 및 처리 회로설계, Artwork, 제작, Firmware 개발
- 로봇 청소기 주행, 청소, 원격제어 알고리즘 개발
- 길안내 서비스 알고리즘 구현 및 GUI 프로그램 개발
- 2D 바코드 인식기를 이용한 로봇 주행 알고리즘 개발
- AI 기반 주문형 로봇 플랫폼 및 서비스 프로그램 개발
- 복각경 수술 보조 로봇 매니풀레이터 개발, 개발 팀장
- 사용자 감성을 표현하는 친사용자 로봇 개발, Linux GUI 개발, Visual c++ 감성 편집 프로그램 개발
- OPRos 이동 로봇 주행 알고리즘 개발
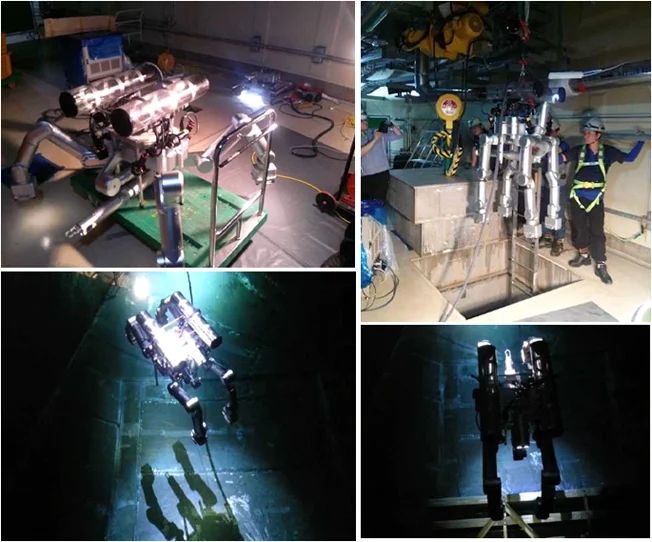
- 수중 유형 로봇 제어(중수로 필터 검사 로봇, 32개 구동기, 3D 카메라 2개, 고해상도 카메라 4개, 6개의 Trust 제어) 프로그램 개발
- 이물질 제거 로봇 개발(두산 중공업 중수로 검사 로봇)
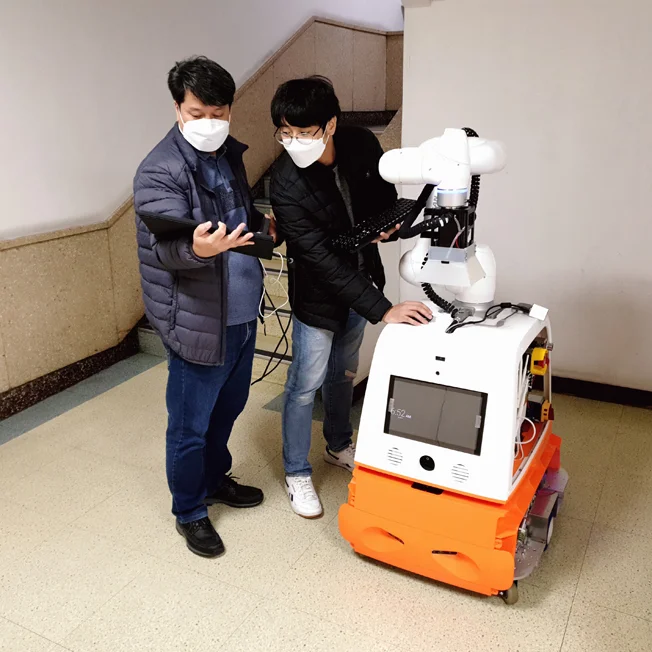
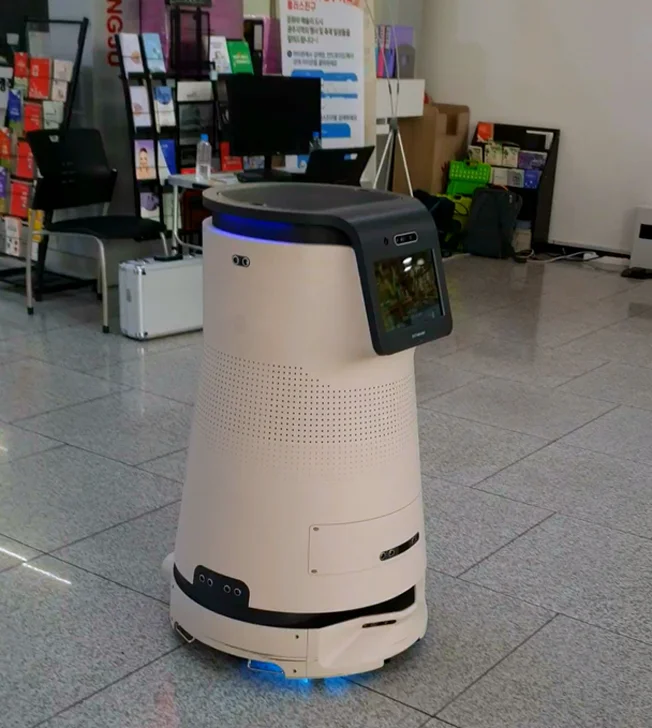
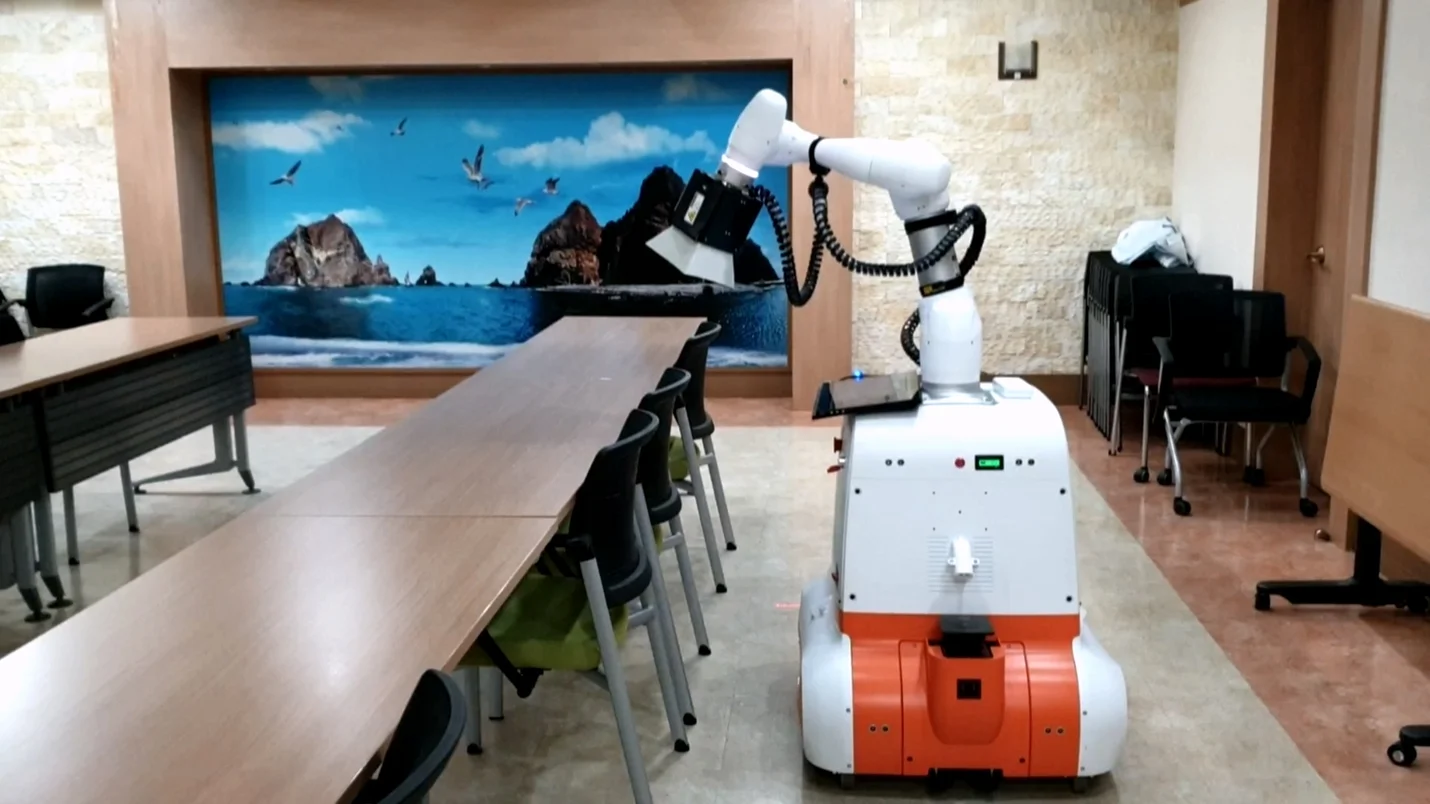
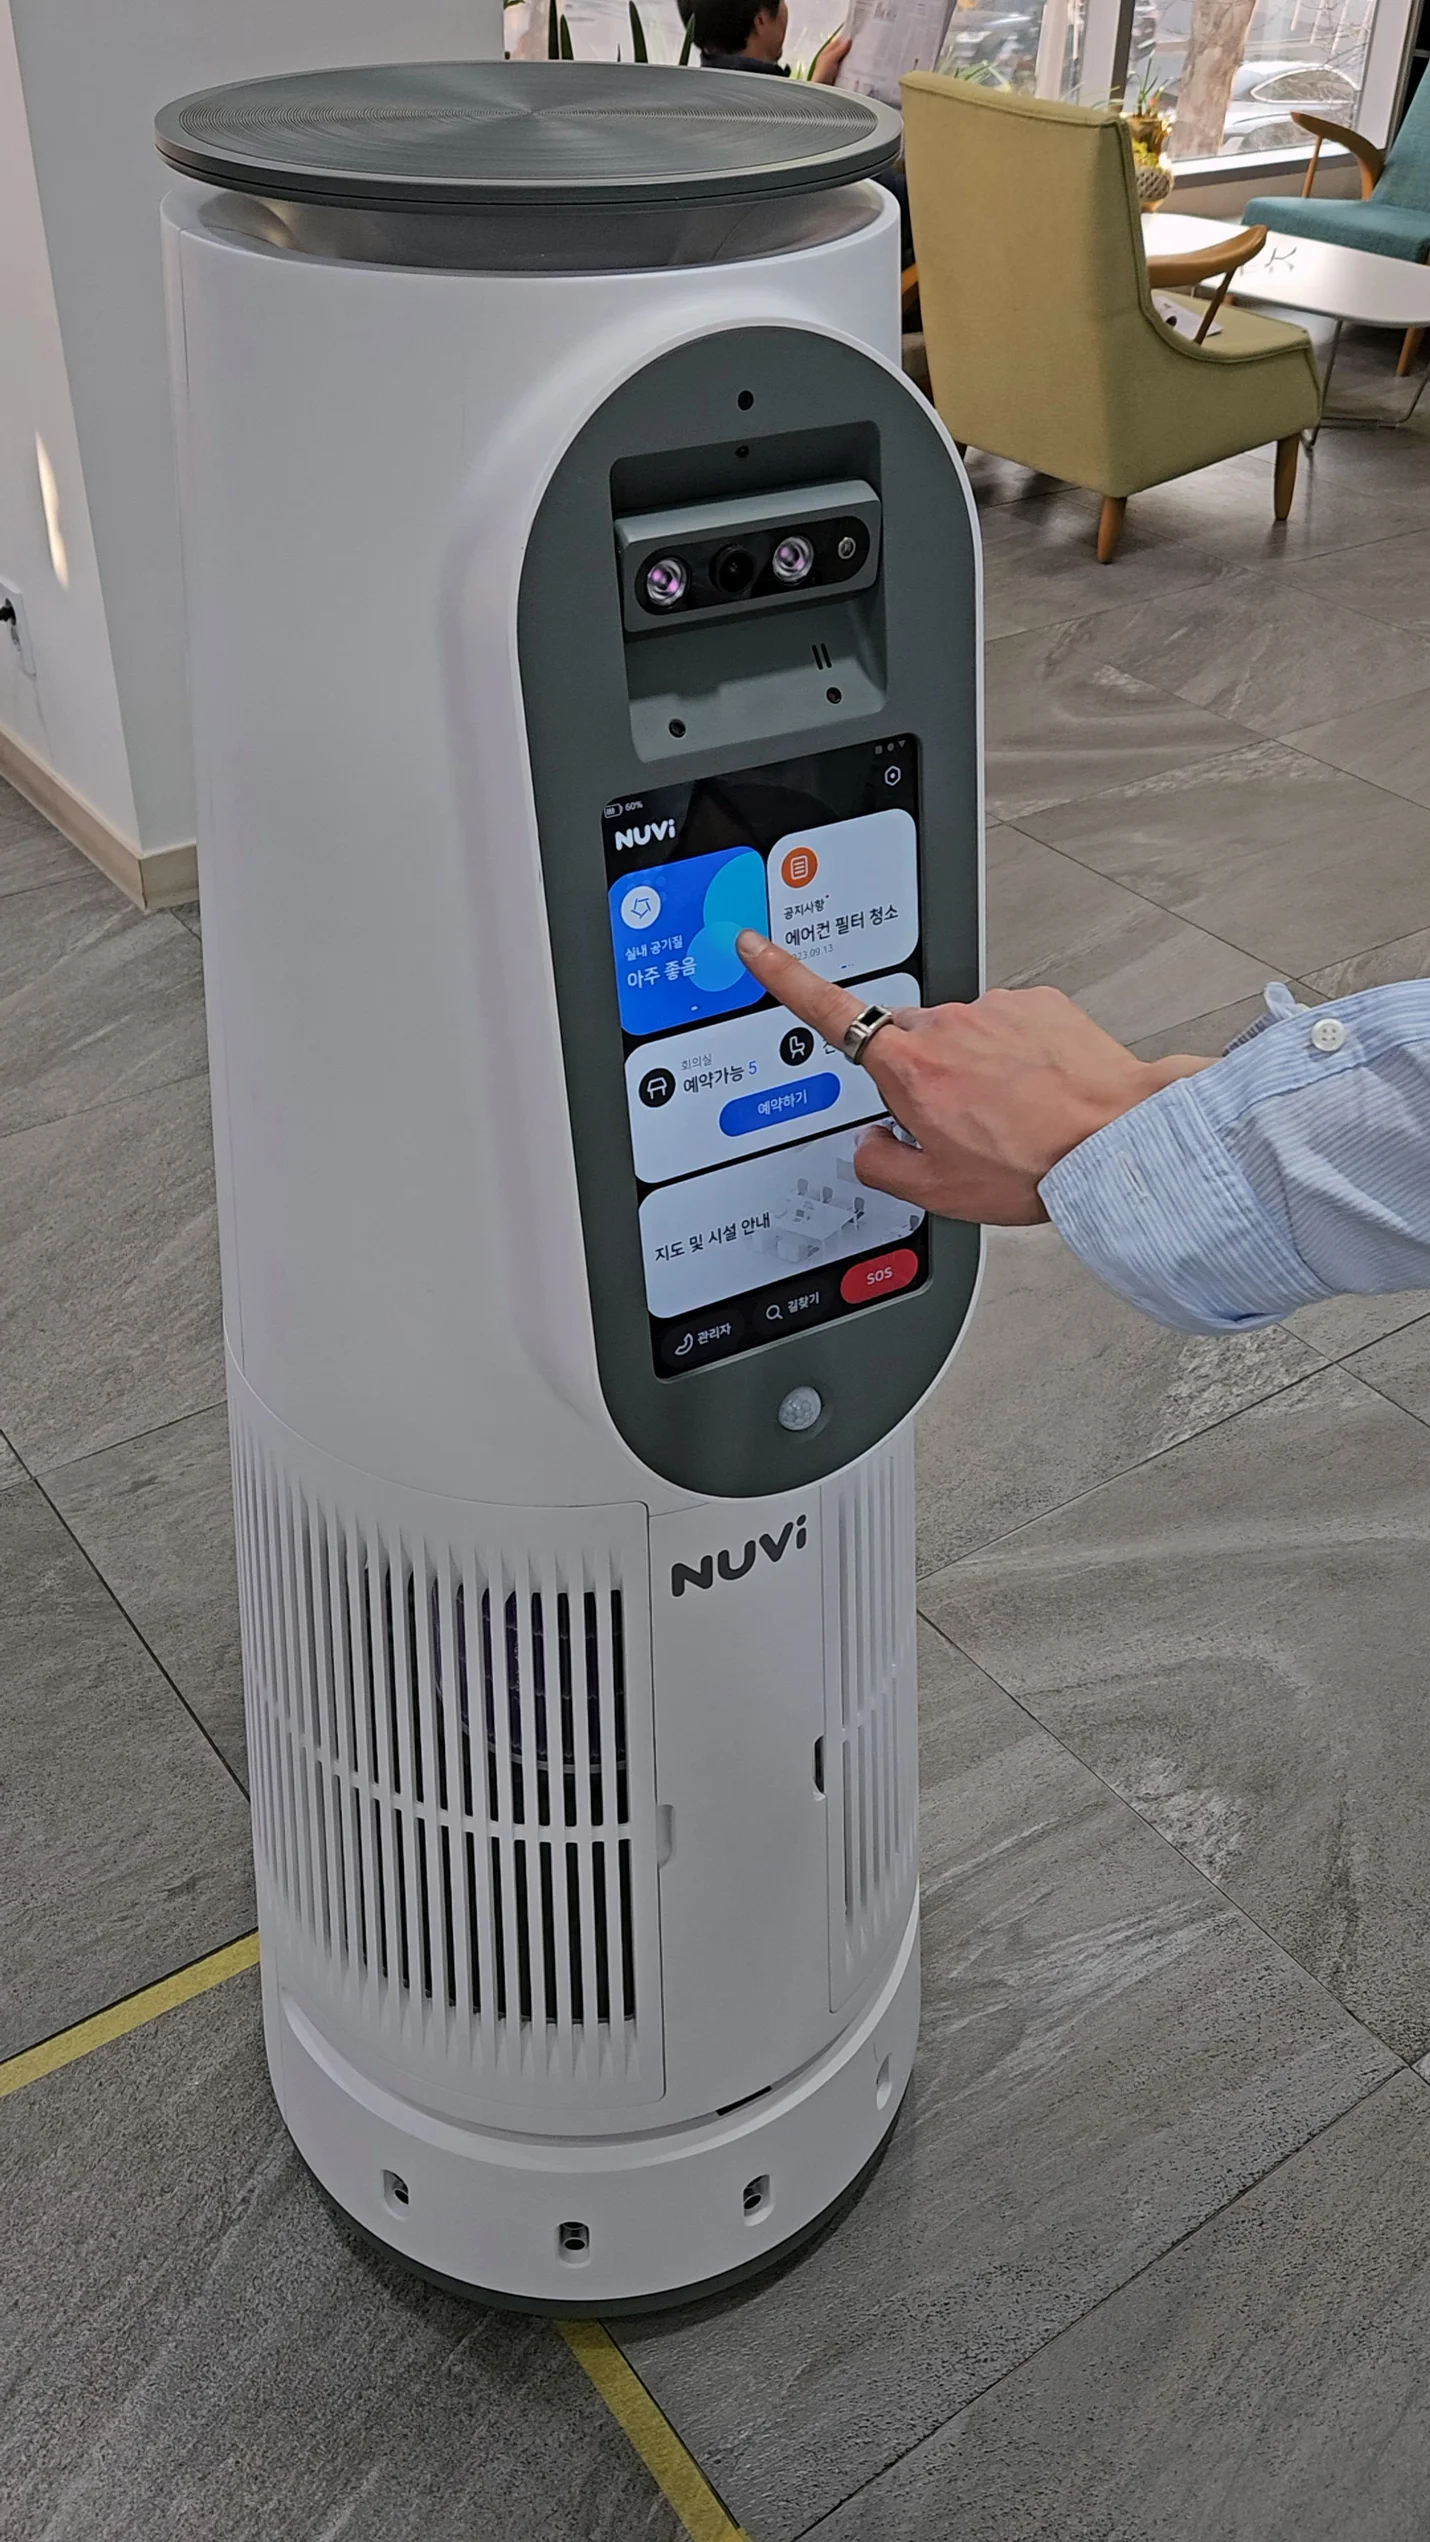
- 지문인식기, 회의실 방역이 가능한 협동 이동 로봇 개발(대구 시청 별관 서비스)
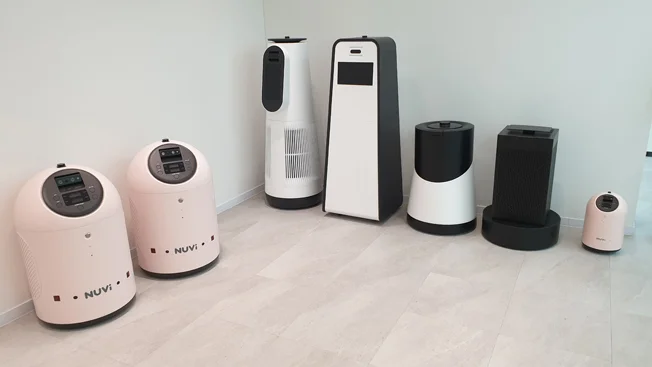
- 공기청정기 제어, 자율주행, 충돌회피, 자동 충전기 안착, 스케쥴 실행이 가능한 방역 로봇 개발
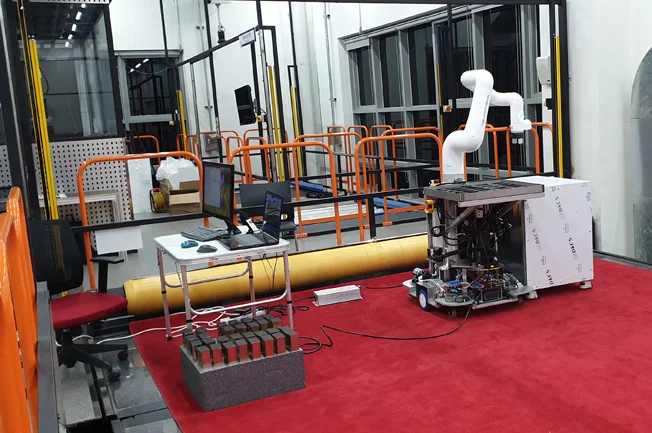
- 뉴로메카의 로봇팔 말단에 장착된 카메라를 이용하여 물체 위치, 회전 상태 인식, 2kg 물체를 그리퍼로 정확하게 파지하고 팔렛트의 지정 장소에 적재후 자율주행 수행하는 제조 협동 로봇 개발
[로봇 플랫폼 H/W 기술]
- 로봇용 임베디드 시스템 회로 설계 기술
- 로봇용 고출력 모터 구동회로 설계 기술
- 거리측정 센서, 위치인식 센서, 각종 환경정보 인식 센서 모듈 회로설계 기술
- 각종 통신 회로 설계 기술
- 로봇용 입출력 회로 설계 기술
- actor robot 제어기 회로설계 기술
- 드럼로봇 제어기 회로 설계 기술
- 전원 제어 및 서지보호 회로 설계 기술
[매니퓰레이터(다축 로봇) 제어 기술]
- 다관절 로봇 제어 기술
- 매니퓰레이터 기반 Visual Servoing 기술
- 역기구학 기반 모션 계획 기술
- 실시간 다축 로봇 제어 기술
- OpenGL 기반 3D 화면에 로봇 매니퓰레이터 실시간 출력
[로봇 플랫폼 S/W 기술]
- DC 모터, 서보 모터, Step 모터 제어알고리즘 개발 기술
- 로봇 주행환경 맵 구성 및 위치인식 기술
- 경로계획 및 자율주행 기술
- 유/무선 통신 적용 기술
- 거리측정 센서, 위치인식 센서, 각종 환경정보 인식 센서 데이터 통신 기술
- 다양한 종류의 OS(Linux, Window, Android) 기반 로봇제어 소프트웨어 플랫폼 제작 기술
- 로봇 모션 제작 기술
- 로봇감성 표현 구현 기술
- HRI 기술을 이용한 상호 감성 전달 서비스 구현 기술
- 로봇 관제 연동, 원격 제어 기술
- 서비스 로봇 시나리오 구성 및 실시간 서비스 기술
- 로봇 감정 상태 표현 및 저작 도구 개발 기술
- 클라우드 서비스 연결 기술
- 센서 네트워크 기반 IoT 플랫폼 구현 기술
- 저전압 감지 및 충전스테이션 자동 인식, 도킹 알고리즘 개발 기술
- ROS, ROS2 기반 이동 로봇 경로 제어
[하드웨어 보유 기술]
- 마이크로프로세서 및 주변회로 설계 : 메모리 인코딩, I/O 제어, 키패드 제작, LED, LCD 구동, 릴레이 구동, 각종 스위칭 회로, 전원부 설계, 밀리옴 측정기 구현, STM32 MCU Firmware
- 통신 : RS-232, RS-485, DTMF, 인터폰, RF 통신, 20mA Current Loop
- 모터 구동 회로 : DC/Servo Motor, BLDC Motor 구동 회로, 제어기 제작
- 로봇 구동 제어 회로 설계 및 Firmware 개발
- 전자식 피뢰침 회로 및 테스터기 제작
- Intelligent wearable module 회로 설계
- Color Sensor 개발
- 자이로, IMU 센서 데이터 처리 회로 설계, 제작, Firmware 기술
- 진동 모터 제어 회로 설계 및 제작, Firmware 기술
- 이물질 제거 로봇 제어기 회로 설계 및 제작, Firmware 기술
- Arduino 호환 센서 보드 설계 및 제작, Firmware 기술
[소프트웨어 기술]
- Assembler : 비디오 대여 프로그램 작성, 각종 프로세서의 모니터링 프로그램 작성
- C 언어 : 판도리 제작(옥소리 음악 파일 재생), 이온 도핑 시뮬레이터 작성(2D/3D Mesh-학사논문), 사다리 프로그램, 제어시뮬레이터 제작, 각종 제어 프로그램 개발
- Visual C++ : 제어 시뮬레이터 제작, 프로토콜 분석기, 지능 알고리즘 관련 클래스 제작, 각종 프로젝트 수행
- Java : 지능 알고리즘 프로그래밍, 제어 프로그램 개발
- Linux : NanoWit Board porting, micro Window 한글화 작업 일부 수행, Web Server 설정(개인 홈페이지 서비스 중), 친사용자 로봇 GUI 및 기능구현, 청소로봇 메인 프로그램 수정, 위험물 탑재장비 개발, ROS 개발, 모터 제어 라이브러리 개발
- Python : 로봇 제어 프로그램 개발, 제어 GUI 개발
- Tensor Flow : AI 알고리즘 개발
- Kivy : 로봇 구동 GUI 프로그램 개발
- Matlab : 제어 알고리즘 개발 및 테스트 수행
- MCU C/C++ : 각종 제어 보드 Firmware 보드
※ 본 서비스는 프로젝트 단위 개발을 기본으로 합니다.
※ 개발 범위가 복잡하거나 현장 환경 확인이 필요한 경우,
‘현장 방문 미팅 / 요구사항 분석’ 옵션을 통해
오프라인 미팅을 진행할 수 있습니다.
서비스 제공 절차
[작업 진행 순서]
1. 문의
2. 요구 사항 확인
3. (선택) 현장 미팅을 통한 요구사항 분석
4. 견적서 안내
5. 결재
6. 작업물 중간점검
7. 결과물 확인
8. 결과물 발송 및 제출
의뢰인 준비사항
[의뢰인 준비 사항 및 진행]
1. 개발 요구 명세서 또는 기능 명세서(설명)
2. 구동 플랫폼 제시
3. 개발 기간 및 개발 비용 제시
4. 개발 내용 및 일정을 정리해서 제시함
※ 현장 미팅 선택 시
- 로봇/시스템 현황 설명
- 현재 문제점 또는 목표 정리
- 사용 중인 HW/SW 환경 공유
개발 언어
데이터베이스
보드
상주 여부
기술 수준
팀 규모
프런트엔드
기타·소프트웨어
가격 정보
지능형 자율이동 서비스 로봇 개발
ROS/ROS2 기반 지능형 자율이동 로봇 개발 서비스를 제공합니다. 자율주행, 충돌 회피, SLAM, Na
요건정의서
소스 코드 제공
설치 파일
코드 구조 주석
센서 수
5개
작업일
60일
수정 횟수
3회
전문가 정보
총 거래 건수
만족도
회원구분
세금계산서
저는 전자공학을 전공했고 대학원에서는 지능제어를 연구했습니다. 여러 로봇 개발 회사에서 근무했으며 현재는 용역 개발 사업을 운영하고 있습니다. 로봇 개발, 장비 제어 프로그램, 회로 설계, 펌웨어 등 다양한 개발 경험을 보유하고 있습니다. 윈도우/리눅스 기반의 각종 프로그램 개발이 가능합니다. 20년 이상 개발 업무를 수행해왔으며, 현재는 ROS 기반의 다양한 로봇 자율주행 및 서비스, 로봇 제어 프로그램을 개발하고 있습니다.
수정 및 재진행
- 의뢰인이 요청할 수 있는 수정 범위 및 규정: 수정 요청 시점: 구매 확정 전 - 진행이 가능한 범위 및 난이도: 난이도에 대한 제한 사항은 없으나, 개발 난이도가 반영되어 외주 금액이 산정됨 - 하자보수(요구 사항이 미반영된 내용)은 무상 수정범위에 포함되지 않음. 유상으로 제공되는 수정/재진행 사항은 추가적인, 다른 개발 서비스로 진행됨.
취소 및 환불 규정
[기본 규정] 1. 용역 제공이 개시되기 전: 취소 및 환불 가능 2. 용역 제공이 개시된 후 · 가분적 용역: 개시되지 않은 범위에 대한 취소 및 환불 가능 · 불가분적 용역: 취소 및 환불 불가 3. 제공된 용역이 구매 확정된 경우: 거래 금액을 정산 받은 전문가와 직접 취소 및 환불 협의 [참고 사항] · 다음의 경우에는 해당 기준을 따릅니다. - 전문가가 제시한 취소 조건이 기본 규정보다 의뢰인에게 유리한 경우 - 전문가가 별도로 명시한 사전 준비 사항(상담, 출장, 예약 등)과 이에 대한 취소 조건이 있는 경우 · 제공받은 용역이 표시·광고의 내용과 다르거나 계약 내용과 다르게 이행된 경우 용역을 공급받은 날부터 3개월 이내 또는 그 사실을 안 날 또는 알 수 있었던 날부터 30일 이내에 취소 및 환불이 가능합니다.
상품정보고시
| 서비스 제공자 | MakingRobot | 취소/환불 조건 | 취소 및 환불 규정 참조 |
| 인증/허가사항 | 상품 상세 참조 | 취소/환불 방법 | 취소 및 환불 규정 참조 |
| 이용조건 | 상품 상세 참조 | 소비자상담전화 | (크몽 고객센터) 1544-6254 |
리뷰
0건
아직 작성된 리뷰가 없어요.